사인과 코사인을 따로 쓰면 식이 길어지지만, 복소지수함수 e^{iωt} 하나로 묶으면 계산이 훨씬 짧아집니다. 이 장에서는 오일러 공식으로 진동을 복소수로 표현하는 법(페이저)을 익힙니다. 이후 모든 장이 이 표기를 씁니다.
2.1 사인파
가장 단순한 진동은
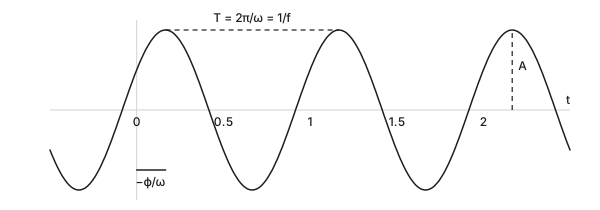
x ( t ) = A cos ( ω t + ϕ ) x(t) = A\cos(\omega t + \phi) x ( t ) = A cos ( ω t + ϕ ) 입니다. 세 개의 수가 이 신호를 완전히 정합니다(그림 2.1).
진폭 (amplitude) A ≥ 0 A \ge 0 A ≥ 0 각주파수 (angular frequency) ω \omega ω ω t + ϕ \omega t + \phi ω t + ϕ 위상 (phase) ϕ \phi ϕ t = 0 t = 0 t = 0 t = − ϕ / ω t = -\phi/\omega t = − ϕ / ω ϕ < 0 \phi < 0 ϕ < 0
위상이 2 π 2\pi 2 π 주기 (period)는 T = 2 π / ω T = 2\pi/\omega T = 2 π / ω 주파수 (frequency)는 f = 1 / T f = 1/T f = 1/ T
ω = 2 π f = 2 π T \omega = 2\pi f = \frac{2\pi}{T} ω = 2 π f = T 2 π ω \omega ω f f f ω \omega ω 2 π 2\pi 2 π f f f
그림 2.1. 사인파 A cos ( ω t + ϕ ) A\cos(\omega t + \phi) A cos ( ω t + ϕ ) ϕ = − π / 3 \phi = -\pi/3 ϕ = − π /3
2.2 삼각함수 항등식
필요한 것은 넷입니다. 증명은 “준비. 삼각함수”의 정리 0.7 , 0.13에 있습니다.
cos 2 θ + sin 2 θ = 1 ( 2.1 ) cos ( α ± β ) = cos α cos β ∓ sin α sin β ( 2.2 ) sin ( α ± β ) = sin α cos β ± cos α sin β ( 2.3 ) cos α cos β = 1 2 [ cos ( α − β ) + cos ( α + β ) ] ( 2.4 ) \begin{aligned}
&\cos^2\theta + \sin^2\theta = 1 && (2.1)\\
&\cos(\alpha \pm \beta) = \cos\alpha\cos\beta \mp \sin\alpha\sin\beta && (2.2)\\
&\sin(\alpha \pm \beta) = \sin\alpha\cos\beta \pm \cos\alpha\sin\beta && (2.3)\\
&\cos\alpha\cos\beta = \tfrac{1}{2}[\cos(\alpha - \beta) + \cos(\alpha + \beta)] && (2.4)
\end{aligned} cos 2 θ + sin 2 θ = 1 cos ( α ± β ) = cos α cos β ∓ sin α sin β sin ( α ± β ) = sin α cos β ± cos α sin β cos α cos β = 2 1 [ cos ( α − β ) + cos ( α + β )] ( 2.1 ) ( 2.2 ) ( 2.3 ) ( 2.4 ) (2.4)는 (2.2)의 두 식을 더한 것입니다. 같은 방법으로 sin α sin β = 1 2 [ cos ( α − β ) − cos ( α + β ) ] \sin\alpha\sin\beta = \frac{1}{2}[\cos(\alpha - \beta) - \cos(\alpha + \beta)] sin α sin β = 2 1 [ cos ( α − β ) − cos ( α + β )] sin α cos β = 1 2 [ sin ( α + β ) + sin ( α − β ) ] \sin\alpha\cos\beta = \frac{1}{2}[\sin(\alpha + \beta) + \sin(\alpha - \beta)] sin α cos β = 2 1 [ sin ( α + β ) + sin ( α − β )]
정리 2.1 (같은 주파수의 cos과 sin의 합). a cos ω t + b sin ω t = A cos ( ω t + ϕ ) a\cos\omega t + b\sin\omega t = A\cos(\omega t + \phi) a cos ω t + b sin ω t = A cos ( ω t + ϕ ) A = a 2 + b 2 A = \sqrt{a^2 + b^2} A = a 2 + b 2 cos ϕ = a / A \cos\phi = a/A cos ϕ = a / A sin ϕ = − b / A \sin\phi = -b/A sin ϕ = − b / A
증명. (2.2)로 우변을 펴면 A cos ϕ cos ω t − A sin ϕ sin ω t A\cos\phi\cos\omega t - A\sin\phi\sin\omega t A cos ϕ cos ω t − A sin ϕ sin ω t ■ \blacksquare ■
즉 같은 주파수의 사인파는 아무리 더해도 같은 주파수의 사인파 하나입니다. 진폭과 위상만 바뀝니다.
2.3 복소수 복습
z = a + j b z = a + jb z = a + j b a a a b b b j 2 = − 1 j^2 = -1 j 2 = − 1 a = Re z a = \operatorname{Re} z a = Re z b = Im z b = \operatorname{Im} z b = Im z
켤레: z ∗ = a − j b z^* = a - jb z ∗ = a − j b ( z + w ) ∗ = z ∗ + w ∗ (z + w)^* = z^* + w^* ( z + w ) ∗ = z ∗ + w ∗ ( z w ) ∗ = z ∗ w ∗ (zw)^* = z^* w^* ( z w ) ∗ = z ∗ w ∗
크기: ∣ z ∣ = a 2 + b 2 |z| = \sqrt{a^2 + b^2} ∣ z ∣ = a 2 + b 2 z z ∗ = ∣ z ∣ 2 zz^* = |z|^2 z z ∗ = ∣ z ∣ 2 ∣ z w ∣ = ∣ z ∣ ∣ w ∣ |zw| = |z||w| ∣ z w ∣ = ∣ z ∣∣ w ∣ ∣ z + w ∣ ≤ ∣ z ∣ + ∣ w ∣ |z + w| \le |z| + |w| ∣ z + w ∣ ≤ ∣ z ∣ + ∣ w ∣
Re z = 1 2 ( z + z ∗ ) \operatorname{Re} z = \frac{1}{2}(z + z^*) Re z = 2 1 ( z + z ∗ ) Im z = 1 2 j ( z − z ∗ ) \operatorname{Im} z = \frac{1}{2j}(z - z^*) Im z = 2 j 1 ( z − z ∗ ) 극형식: z = r ( cos θ + j sin θ ) z = r(\cos\theta + j\sin\theta) z = r ( cos θ + j sin θ ) r = ∣ z ∣ r = |z| r = ∣ z ∣ θ = ∠ z \theta = \angle z θ = ∠ z
나눗셈은 분모의 켤레를 곱해서 합니다: 1 a + j b = a − j b a 2 + b 2 \dfrac{1}{a + jb} = \dfrac{a - jb}{a^2 + b^2} a + j b 1 = a 2 + b 2 a − j b
2.4 오일러 공식
정의 2.2. 복소수 z z z e z = ∑ n = 0 ∞ z n n ! \displaystyle e^z = \sum_{n=0}^\infty \frac{z^n}{n!} e z = n = 0 ∑ ∞ n ! z n
실수에서 성립하는 테일러 급수(1장 정리 1.18 )를 그대로 복소수로 넓힌 것입니다. 이 급수는 모든 복소수 z z z
정리 2.3 (오일러 공식). 모든 실수 θ \theta θ
e j θ = cos θ + j sin θ e^{j\theta} = \cos\theta + j\sin\theta e j θ = cos θ + j sin θ 입니다.
증명. j 2 = − 1 j^2 = -1 j 2 = − 1 j 3 = − j j^3 = -j j 3 = − j j 4 = 1 j^4 = 1 j 4 = 1 ( j θ ) n (j\theta)^n ( j θ ) n
e j θ = ( 1 − θ 2 2 ! + θ 4 4 ! − ⋯ ) + j ( θ − θ 3 3 ! + θ 5 5 ! − ⋯ ) = cos θ + j sin θ e^{j\theta} = \left(1 - \frac{\theta^2}{2!} + \frac{\theta^4}{4!} - \cdots\right) + j\left(\theta - \frac{\theta^3}{3!} + \frac{\theta^5}{5!} - \cdots\right) = \cos\theta + j\sin\theta e j θ = ( 1 − 2 ! θ 2 + 4 ! θ 4 − ⋯ ) + j ( θ − 3 ! θ 3 + 5 ! θ 5 − ⋯ ) = cos θ + j sin θ 입니다. ■ \blacksquare ■
바로 따라 나오는 사실들은 다음과 같습니다.
∣ e j θ ∣ = cos 2 θ + sin 2 θ = 1 |e^{j\theta}| = \sqrt{\cos^2\theta + \sin^2\theta} = 1 ∣ e j θ ∣ = cos 2 θ + sin 2 θ = 1 e j θ e^{j\theta} e j θ θ \theta θ ( e j θ ) ∗ = e − j θ = 1 / e j θ (e^{j\theta})^* = e^{-j\theta} = 1/e^{j\theta} ( e j θ ) ∗ = e − j θ = 1/ e j θ e j α e j β = e j ( α + β ) e^{j\alpha} e^{j\beta} = e^{j(\alpha + \beta)} e j α e j β = e j ( α + β ) 극형식은 z = r e j θ z = re^{j\theta} z = r e j θ z 1 z 2 = r 1 r 2 e j ( θ 1 + θ 2 ) z_1 z_2 = r_1 r_2 e^{j(\theta_1 + \theta_2)} z 1 z 2 = r 1 r 2 e j ( θ 1 + θ 2 )
e j 2 π k = 1 e^{j2\pi k} = 1 e j 2 π k = 1 k k k e j π = − 1 e^{j\pi} = -1 e j π = − 1 e ± j π / 2 = ± j e^{\pm j\pi/2} = \pm j e ± j π /2 = ± j e j π k = ( − 1 ) k e^{j\pi k} = (-1)^k e j π k = ( − 1 ) k
정리 2.4. 복소수 s s s d d t e s t = s e s t \frac{d}{dt} e^{st} = se^{st} d t d e s t = s e s t d d t e j ω t = j ω e j ω t \frac{d}{dt} e^{j\omega t} = j\omega\, e^{j\omega t} d t d e j ω t = j ω e j ω t
증명. s = σ + j ω s = \sigma + j\omega s = σ + j ω e s t = e σ t ( cos ω t + j sin ω t ) e^{st} = e^{\sigma t}(\cos\omega t + j\sin\omega t) e s t = e σ t ( cos ω t + j sin ω t ) σ e σ t ( cos ω t + j sin ω t ) + e σ t ( − ω sin ω t + j ω cos ω t ) \sigma e^{\sigma t}(\cos\omega t + j\sin\omega t) + e^{\sigma t}(-\omega\sin\omega t + j\omega\cos\omega t) σ e σ t ( cos ω t + j sin ω t ) + e σ t ( − ω sin ω t + j ω cos ω t ) j ω ( cos ω t + j sin ω t ) j\omega(\cos\omega t + j\sin\omega t) j ω ( cos ω t + j sin ω t ) ( σ + j ω ) e s t (\sigma + j\omega)e^{st} ( σ + j ω ) e s t ■ \blacksquare ■
2.5 회전하는 화살표와 음의 주파수
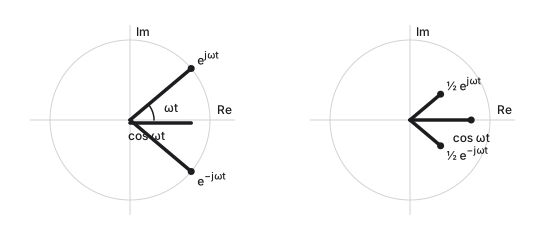
e j ω t e^{j\omega t} e j ω t ω \omega ω ω > 0 \omega > 0 ω > 0 ω < 0 \omega < 0 ω < 0 cos ω t \cos\omega t cos ω t sin ω t \sin\omega t sin ω t
그림 2.2. 왼쪽: 반대 방향으로 도는 두 화살표. 오른쪽: 둘을 절반씩 더하면 허수부가 지워져 실수축 위의 cos ω t \cos\omega t cos ω t
오일러 공식에 θ \theta θ − θ -\theta − θ
cos θ = e j θ + e − j θ 2 , sin θ = e j θ − e − j θ 2 j \cos\theta = \frac{e^{j\theta} + e^{-j\theta}}{2}, \qquad \sin\theta = \frac{e^{j\theta} - e^{-j\theta}}{2j} cos θ = 2 e j θ + e − j θ , sin θ = 2 j e j θ − e − j θ 를 얻습니다. 읽는 법은 이렇습니다. 실수 사인파 하나는 양의 주파수 + ω +\omega + ω − ω -\omega − ω − ∞ -\infty − ∞ ∞ \infty ∞
일반적인 사인파도 같은 방식으로 씁니다.
A cos ( ω t + ϕ ) = Re ( A e j ϕ e j ω t ) = A e j ϕ 2 e j ω t + A e − j ϕ 2 e − j ω t ( 2.5 ) A\cos(\omega t + \phi) = \operatorname{Re}\left(Ae^{j\phi} e^{j\omega t}\right) = \frac{Ae^{j\phi}}{2} e^{j\omega t} + \frac{Ae^{-j\phi}}{2} e^{-j\omega t} \qquad (2.5) A cos ( ω t + ϕ ) = Re ( A e j ϕ e j ω t ) = 2 A e j ϕ e j ω t + 2 A e − j ϕ e − j ω t ( 2.5 ) 복소수 A e j ϕ Ae^{j\phi} A e j ϕ 페이저 (phasor)라 부릅니다.
진폭, 각주파수, 위상, 시각을 바꾸면 화살표의 위치와 그 가로 그림자 값이 바뀝니다 이 위젯은 JavaScript가 필요합니다
예제 2.5. 곱을 합으로 바꾸는 공식 (2.4)의 유도:
cos α cos β = 1 4 ( e j α + e − j α ) ( e j β + e − j β ) = 1 4 [ e j ( α + β ) + e − j ( α + β ) + e j ( α − β ) + e − j ( α − β ) ] = 1 2 cos ( α + β ) + 1 2 cos ( α − β ) \cos\alpha\cos\beta = \tfrac{1}{4}(e^{j\alpha} + e^{-j\alpha})(e^{j\beta} + e^{-j\beta}) = \tfrac{1}{4}\left[e^{j(\alpha + \beta)} + e^{-j(\alpha + \beta)} + e^{j(\alpha - \beta)} + e^{-j(\alpha - \beta)}\right] = \tfrac{1}{2}\cos(\alpha + \beta) + \tfrac{1}{2}\cos(\alpha - \beta) cos α cos β = 4 1 ( e j α + e − j α ) ( e j β + e − j β ) = 4 1 [ e j ( α + β ) + e − j ( α + β ) + e j ( α − β ) + e − j ( α − β ) ] = 2 1 cos ( α + β ) + 2 1 cos ( α − β ) 2.6 복소수 값을 갖는 함수의 미적분
z ( t ) = u ( t ) + j v ( t ) z(t) = u(t) + jv(t) z ( t ) = u ( t ) + j v ( t ) u u u v v v
z ′ ( t ) = u ′ ( t ) + j v ′ ( t ) , ∫ a b z ( t ) d t = ∫ a b u ( t ) d t + j ∫ a b v ( t ) d t z'(t) = u'(t) + jv'(t), \qquad \int_a^b z(t)\, dt = \int_a^b u(t)\, dt + j\int_a^b v(t)\, dt z ′ ( t ) = u ′ ( t ) + j v ′ ( t ) , ∫ a b z ( t ) d t = ∫ a b u ( t ) d t + j ∫ a b v ( t ) d t 선형성, 곱의 미분, 미적분의 기본정리, 치환적분, 부분적분이 모두 그대로 성립합니다. 정리 2.4 와 기본정리를 합치면
∫ a b e s t d t = [ e s t s ] a b ( s ≠ 0 ) , 특히 ∫ a b e j ω t d t = e j ω b − e j ω a j ω ( ω ≠ 0 ) \int_a^b e^{st}\, dt = \left[\frac{e^{st}}{s}\right]_a^b \quad (s \ne 0), \qquad \text{특히} \quad \int_a^b e^{j\omega t}\, dt = \frac{e^{j\omega b} - e^{j\omega a}}{j\omega} \quad (\omega \ne 0) ∫ a b e s t d t = [ s e s t ] a b ( s = 0 ) , 특히 ∫ a b e j ω t d t = j ω e j ω b − e j ω a ( ω = 0 ) 입니다. 삼각부등식 ∣ ∫ a b z d t ∣ ≤ ∫ a b ∣ z ∣ d t \left|\int_a^b z\, dt\right| \le \int_a^b |z|\, dt ∫ a b z d t ≤ ∫ a b ∣ z ∣ d t ∣ ∑ z i ∣ ≤ ∑ ∣ z i ∣ |\sum z_i| \le \sum |z_i| ∣ ∑ z i ∣ ≤ ∑ ∣ z i ∣
예제 2.6. a > 0 a > 0 a > 0 ω \omega ω
∫ 0 ∞ e − ( a + j ω ) t d t = [ e − ( a + j ω ) t − ( a + j ω ) ] 0 ∞ = 1 a + j ω \int_0^\infty e^{-(a + j\omega)t}\, dt = \left[\frac{e^{-(a + j\omega)t}}{-(a + j\omega)}\right]_0^\infty = \frac{1}{a + j\omega} ∫ 0 ∞ e − ( a + j ω ) t d t = [ − ( a + j ω ) e − ( a + j ω ) t ] 0 ∞ = a + j ω 1 입니다. 위끝에서 ∣ e − ( a + j ω ) t ∣ = e − a t ∣ e − j ω t ∣ = e − a t → 0 |e^{-(a + j\omega)t}| = e^{-at}|e^{-j\omega t}| = e^{-at} \to 0 ∣ e − ( a + j ω ) t ∣ = e − a t ∣ e − j ω t ∣ = e − a t → 0
예제 2.7.
∫ − a a e − j ω t d t = e − j ω a − e j ω a − j ω = 2 ω ⋅ e j ω a − e − j ω a 2 j = 2 sin ω a ω \int_{-a}^{a} e^{-j\omega t}\, dt = \frac{e^{-j\omega a} - e^{j\omega a}}{-j\omega} = \frac{2}{\omega} \cdot \frac{e^{j\omega a} - e^{-j\omega a}}{2j} = \frac{2\sin\omega a}{\omega} ∫ − a a e − j ω t d t = − j ω e − j ω a − e j ω a = ω 2 ⋅ 2 j e j ω a − e − j ω a = ω 2 sin ω a 분자에 e j θ − e − j θ e^{j\theta} - e^{-j\theta} e j θ − e − j θ 2 j sin θ 2j\sin\theta 2 j sin θ e j θ + e − j θ e^{j\theta} + e^{-j\theta} e j θ + e − j θ 2 cos θ 2\cos\theta 2 cos θ
2.7 핵심 적분: 직교성의 씨앗
정의 2.8. 크로네커 델타 (Kronecker delta)는 δ k m = 1 \delta_{km} = 1 δ k m = 1 k = m k = m k = m δ k m = 0 \delta_{km} = 0 δ k m = 0 k ≠ m k \ne m k = m
정리 2.9. T > 0 T > 0 T > 0 ω 0 = 2 π / T \omega_0 = 2\pi/T ω 0 = 2 π / T k k k
∫ 0 T e j k ω 0 t d t = { T ( k = 0 ) 0 ( k ≠ 0 ) \int_0^T e^{jk\omega_0 t}\, dt = \begin{cases} T & (k = 0) \\ 0 & (k \ne 0) \end{cases} ∫ 0 T e j k ω 0 t d t = { T 0 ( k = 0 ) ( k = 0 ) 입니다. 따라서 정수 k k k m m m
∫ 0 T e j k ω 0 t ( e j m ω 0 t ) ∗ d t = T δ k m \int_0^T e^{jk\omega_0 t} \left(e^{jm\omega_0 t}\right)^* dt = T\delta_{km} ∫ 0 T e j k ω 0 t ( e j m ω 0 t ) ∗ d t = T δ k m 입니다.
증명. k = 0 k = 0 k = 0 T T T k ≠ 0 k \ne 0 k = 0 [ e j k ω 0 t j k ω 0 ] 0 T = e j 2 π k − 1 j k ω 0 = 0 \left[\frac{e^{jk\omega_0 t}}{jk\omega_0}\right]_0^T = \frac{e^{j2\pi k} - 1}{jk\omega_0} = 0 [ j k ω 0 e j k ω 0 t ] 0 T = j k ω 0 e j 2 π k − 1 = 0 ω 0 T = 2 π \omega_0 T = 2\pi ω 0 T = 2 π e j 2 π k = 1 e^{j2\pi k} = 1 e j 2 π k = 1 e j k ω 0 t ( e j m ω 0 t ) ∗ = e j ( k − m ) ω 0 t e^{jk\omega_0 t}(e^{jm\omega_0 t})^* = e^{j(k - m)\omega_0 t} e j k ω 0 t ( e j m ω 0 t ) ∗ = e j ( k − m ) ω 0 t ■ \blacksquare ■
뜻은 단순합니다. e j k ω 0 t e^{jk\omega_0 t} e j k ω 0 t T T T k k k k = 0 k = 0 k = 0 T T T 정리 1.7 (5)).
따름정리 2.10 (실수 형태). 양의 정수 k k k m m m
∫ 0 T cos k ω 0 t cos m ω 0 t d t = T 2 δ k m , ∫ 0 T sin k ω 0 t sin m ω 0 t d t = T 2 δ k m , ∫ 0 T sin k ω 0 t cos m ω 0 t d t = 0 \int_0^T \cos k\omega_0 t\, \cos m\omega_0 t\, dt = \frac{T}{2}\delta_{km}, \qquad
\int_0^T \sin k\omega_0 t\, \sin m\omega_0 t\, dt = \frac{T}{2}\delta_{km}, \qquad
\int_0^T \sin k\omega_0 t\, \cos m\omega_0 t\, dt = 0 ∫ 0 T cos k ω 0 t cos m ω 0 t d t = 2 T δ k m , ∫ 0 T sin k ω 0 t sin m ω 0 t d t = 2 T δ k m , ∫ 0 T sin k ω 0 t cos m ω 0 t d t = 0 입니다.
증명. 곱을 합으로 바꾼 뒤 ∫ 0 T cos n ω 0 t d t = T δ n 0 \int_0^T \cos n\omega_0 t\, dt = T\delta_{n0} ∫ 0 T cos n ω 0 t d t = T δ n 0 ∫ 0 T sin n ω 0 t d t = 0 \int_0^T \sin n\omega_0 t\, dt = 0 ∫ 0 T sin n ω 0 t d t = 0 정리 2.9 의 실수부와 허수부). 예를 들어 첫째는 1 2 ∫ 0 T [ cos ( k − m ) ω 0 t + cos ( k + m ) ω 0 t ] d t = T 2 δ k m + 0 \frac{1}{2}\int_0^T [\cos(k - m)\omega_0 t + \cos(k + m)\omega_0 t]\, dt = \frac{T}{2}\delta_{km} + 0 2 1 ∫ 0 T [ cos ( k − m ) ω 0 t + cos ( k + m ) ω 0 t ] d t = 2 T δ k m + 0 ■ \blacksquare ■
다음 장에서 이 적분이 내적이고, 위 정리는 “주파수가 다른 복소지수함수들은 서로 수직”이라는 말임을 보게 됩니다.
연습문제
문제 1 · 확인 문제
1.2. cos 2 3 t \cos^2 3t cos 2 3 t ∫ 0 2 π cos 2 3 t d t \int_0^{2\pi} \cos^2 3t\, dt ∫ 0 2 π cos 2 3 t d t
힌트 1 cos 3 t = 1 2 ( e j 3 t + e − j 3 t ) \cos 3t = \frac{1}{2}(e^{j3t} + e^{-j3t}) cos 3 t = 2 1 ( e j 3 t + e − j 3 t )
힌트 2 e ± j 6 t e^{\pm j6t} e ± j 6 t [ 0 , 2 π ] [0, 2\pi] [ 0 , 2 π ]
정답 풀이 cos 2 3 t = 1 4 ( e j 3 t + e − j 3 t ) 2 = 1 2 + 1 4 e j 6 t + 1 4 e − j 6 t \cos^2 3t = \frac{1}{4}(e^{j3t} + e^{-j3t})^2 = \frac{1}{2} + \frac{1}{4}e^{j6t} + \frac{1}{4}e^{-j6t} cos 2 3 t = 4 1 ( e j 3 t + e − j 3 t ) 2 = 2 1 + 4 1 e j 6 t + 4 1 e − j 6 t e ± j 6 t e^{\pm j6t} e ± j 6 t [ 0 , 2 π ] [0, 2\pi] [ 0 , 2 π ] 1 2 ⋅ 2 π = π ≈ 3.142 \frac{1}{2} \cdot 2\pi = \pi \approx 3.142 2 1 ⋅ 2 π = π ≈ 3.142
문제 2 · 확인 문제
1.3. 3 cos ω t + 4 sin ω t 3\cos\omega t + 4\sin\omega t 3 cos ω t + 4 sin ω t A cos ( ω t + ϕ ) A\cos(\omega t + \phi) A cos ( ω t + ϕ ) ϕ \phi ϕ
구할 값
답
A A A [?]
ϕ \phi ϕ [?] ∘ ^\circ ∘
힌트 1 정리 2.1 에서 cos ϕ = a / A \cos\phi = a/A cos ϕ = a / A sin ϕ = − b / A \sin\phi = -b/A sin ϕ = − b / A
정답 풀이 정리 2.1 에서 A = 9 + 16 = 5 A = \sqrt{9 + 16} = 5 A = 9 + 16 = 5 cos ϕ = 3 5 \cos\phi = \frac{3}{5} cos ϕ = 5 3 sin ϕ = − 4 5 \sin\phi = -\frac{4}{5} sin ϕ = − 5 4 ϕ = − arctan 4 3 = − 53.13 ∘ \phi = -\arctan\frac{4}{3} = -53.13^\circ ϕ = − arctan 3 4 = − 53.1 3 ∘ 5 cos ( ω t − 53.13 ∘ ) 5\cos(\omega t - 53.13^\circ) 5 cos ( ω t − 53.1 3 ∘ )
문제 3
1.4. 1 1 + j \dfrac{1}{1 + j} 1 + j 1 ( 1 + j ) 8 (1 + j)^8 ( 1 + j ) 8
구할 값
답
∣ 1 / ( 1 + j ) ∣ \lvert 1/(1 + j) \rvert ∣ 1/ ( 1 + j )∣ [?]
∠ 1 / ( 1 + j ) \angle\, 1/(1 + j) ∠ 1/ ( 1 + j ) [?] ∘ ^\circ ∘
( 1 + j ) 8 (1 + j)^8 ( 1 + j ) 8 [?]
힌트 1 1 + j = 2 e j π / 4 1 + j = \sqrt{2}\, e^{j\pi/4} 1 + j = 2 e j π /4
정답 풀이 1 + j = 2 e j π / 4 1 + j = \sqrt{2}\, e^{j\pi/4} 1 + j = 2 e j π /4 1 1 + j = 1 2 e − j π / 4 \frac{1}{1 + j} = \frac{1}{\sqrt{2}} e^{-j\pi/4} 1 + j 1 = 2 1 e − j π /4 0.7071 0.7071 0.7071 − 45 ∘ -45^\circ − 4 5 ∘ ( 1 + j ) 8 = ( 2 ) 8 e j 2 π = 16 (1 + j)^8 = (\sqrt{2})^8 e^{j2\pi} = 16 ( 1 + j ) 8 = ( 2 ) 8 e j 2 π = 16
문제 4 · 확인 문제
1.5 (가). ∑ n = 0 7 e j π n / 4 \displaystyle\sum_{n=0}^{7} e^{j\pi n/4} n = 0 ∑ 7 e j π n /4
힌트 1 등비수열의 합 공식에서 r = e j π / 4 r = e^{j\pi/4} r = e j π /4 r 8 = 1 r^8 = 1 r 8 = 1
정답 풀이 r = e j π / 4 r = e^{j\pi/4} r = e j π /4 r 8 = e j 2 π = 1 r^8 = e^{j2\pi} = 1 r 8 = e j 2 π = 1 1 − r 8 1 − r = 0 \frac{1 - r^8}{1 - r} = 0 1 − r 1 − r 8 = 0
문제 5
1.5 (나). ∑ n = 0 7 e j π n / 3 \displaystyle\sum_{n=0}^{7} e^{j\pi n/3} n = 0 ∑ 7 e j π n /3
힌트 1 e j π n / 3 e^{j\pi n/3} e j π n /3
정답 풀이 r = e j π / 3 r = e^{j\pi/3} r = e j π /3 r 6 = 1 r^6 = 1 r 6 = 1 r 6 + r 7 = 1 + e j π / 3 = 3 2 + j 3 2 r^6 + r^7 = 1 + e^{j\pi/3} = \frac{3}{2} + j\frac{\sqrt{3}}{2} r 6 + r 7 = 1 + e j π /3 = 2 3 + j 2 3 ≈ 0.8660 \approx 0.8660 ≈ 0.8660
문제 6 · 확인 문제
T = 1 T = 1 T = 1 ω 0 = 2 π \omega_0 = 2\pi ω 0 = 2 π ∫ 0 1 e j 3 ω 0 t ( e j 5 ω 0 t ) ∗ d t \displaystyle\int_0^1 e^{j3\omega_0 t}\left(e^{j5\omega_0 t}\right)^* dt ∫ 0 1 e j 3 ω 0 t ( e j 5 ω 0 t ) ∗ d t
0 0 0 1 1 1 1 2 \frac{1}{2} 2 1 e − j 2 ω 0 e^{-j2\omega_0} e − j 2 ω 0
힌트 1 정리 2.9 의 둘째 식에서 k = 3 k = 3 k = 3 m = 5 m = 5 m = 5
정답 풀이 k ≠ m k \ne m k = m T δ k m = 0 T\delta_{km} = 0 T δ k m = 0 e − j 2 ω 0 t e^{-j2\omega_0 t} e − j 2 ω 0 t
문제 7
오일러 공식의 지수법칙 e j α e j β = e j ( α + β ) e^{j\alpha}e^{j\beta} = e^{j(\alpha + \beta)} e j α e j β = e j ( α + β ) cos ( α + β ) \cos(\alpha + \beta) cos ( α + β ) sin ( α + β ) \sin(\alpha + \beta) sin ( α + β )
풀이 좌변은 ( cos α + j sin α ) ( cos β + j sin β ) = ( cos α cos β − sin α sin β ) + j ( sin α cos β + cos α sin β ) (\cos\alpha + j\sin\alpha)(\cos\beta + j\sin\beta) = (\cos\alpha\cos\beta - \sin\alpha\sin\beta) + j(\sin\alpha\cos\beta + \cos\alpha\sin\beta) ( cos α + j sin α ) ( cos β + j sin β ) = ( cos α cos β − sin α sin β ) + j ( sin α cos β + cos α sin β ) cos ( α + β ) + j sin ( α + β ) \cos(\alpha + \beta) + j\sin(\alpha + \beta) cos ( α + β ) + j sin ( α + β ) cos ( α + β ) = cos α cos β − sin α sin β \cos(\alpha + \beta) = \cos\alpha\cos\beta - \sin\alpha\sin\beta cos ( α + β ) = cos α cos β − sin α sin β sin ( α + β ) = sin α cos β + cos α sin β \sin(\alpha + \beta) = \sin\alpha\cos\beta + \cos\alpha\sin\beta sin ( α + β ) = sin α cos β + cos α sin β