고윳값을 구하다 보면 x² + 1 = 0처럼 실수 해가 없는 방정식이 나옵니다. 그래서 선형대수는 복소수를 자연스럽게 씁니다. 이 부록은 고등학교에서 배운 복소수를 평면 위의 점과 회전으로 다시 보고, 극형식과 오일러 공식 e^{iθ} = cos θ + i sin θ를 정리합니다. 회전 행렬, 푸리에 해석, 교류 회로에서 계속 쓰입니다.
7장, 16장, 23장부터 복소수를 씁니다. 여기서는 필요한 사실을 한곳에 모읍니다.
A.1 정의와 연산
정의 A.1 (복소수). i 2 = − 1 i^2 = -1 i 2 = − 1 i i i a + b i a + bi a + bi a , b ∈ R a, b \in \mathbb{R} a , b ∈ R 복소수 (complex number)라 하고, 그 전체를 C \mathbb{C} C a = Re z a = \operatorname{Re} z a = Re z 실수부 (real part), b = Im z b = \operatorname{Im} z b = Im z 허수부 (imaginary part)라 합니다.
덧셈과 곱셈은 i 2 = − 1 i^2 = -1 i 2 = − 1
( a + b i ) + ( c + d i ) = ( a + c ) + ( b + d ) i , ( a + b i ) ( c + d i ) = ( a c − b d ) + ( a d + b c ) i . (a + bi) + (c + di) = (a + c) + (b + d)i, \qquad (a + bi)(c + di) = (ac - bd) + (ad + bc)i. ( a + bi ) + ( c + d i ) = ( a + c ) + ( b + d ) i , ( a + bi ) ( c + d i ) = ( a c − b d ) + ( a d + b c ) i . z = a + b i z = a + bi z = a + bi 켤레 (conjugate)는 z ˉ = a − b i \bar{z} = a - bi z ˉ = a − bi 절댓값 (absolute value)은 ∣ z ∣ = a 2 + b 2 \lvert z \rvert = \sqrt{a^2 + b^2} ∣ z ∣ = a 2 + b 2
정리 A.2 (켤레와 절댓값).
z z ˉ = ∣ z ∣ 2 z\bar{z} = \lvert z \rvert^2 z z ˉ = ∣ z ∣ 2 z + w ‾ = z ˉ + w ˉ \overline{z + w} = \bar{z} + \bar{w} z + w = z ˉ + w ˉ z w ‾ = z ˉ w ˉ \overline{zw} = \bar{z}\,\bar{w} z w = z ˉ w ˉ ∣ z w ∣ = ∣ z ∣ ∣ w ∣ \lvert zw \rvert = \lvert z \rvert\lvert w \rvert ∣ z w ∣ = ∣ z ∣ ∣ w ∣ ∣ z + w ∣ ≤ ∣ z ∣ + ∣ w ∣ \lvert z + w \rvert \le \lvert z \rvert + \lvert w \rvert ∣ z + w ∣ ≤ ∣ z ∣ + ∣ w ∣ z ≠ 0 z \ne 0 z = 0 1 z = z ˉ ∣ z ∣ 2 \dfrac{1}{z} = \dfrac{\bar{z}}{\lvert z \rvert^2} z 1 = ∣ z ∣ 2 z ˉ
증명. (1) 직접 전개합니다. (2) ∣ z w ∣ 2 = z w z w ‾ = z z ˉ w w ˉ \lvert zw \rvert^2 = zw\overline{zw} = z\bar{z}\,w\bar{w} ∣ z w ∣ 2 = z w z w = z z ˉ w w ˉ R 2 \mathbb{R}^2 R 2 z ⋅ z ˉ / ∣ z ∣ 2 = 1 z \cdot \bar{z}/\lvert z \rvert^2 = 1 z ⋅ z ˉ / ∣ z ∣ 2 = 1
(3) 덕분에 0이 아닌 복소수는 역수가 있으므로 C \mathbb{C} C 1 3 + 4 i = 3 − 4 i 25 \dfrac{1}{3 + 4i} = \dfrac{3 - 4i}{25} 3 + 4 i 1 = 25 3 − 4 i
A.2 복소평면과 극형식
a + b i a + bi a + bi ( a , b ) (a, b) ( a , b ) r = ∣ z ∣ r = \lvert z \rvert r = ∣ z ∣ x x x θ \theta θ
z = r ( cos θ + i sin θ ) . z = r(\cos\theta + i\sin\theta). z = r ( cos θ + i sin θ ) . 이것을 극형식 (polar form)이라 하고, θ \theta θ 편각 (argument)이라 합니다.
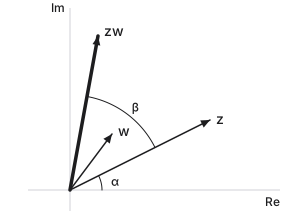
정리 A.3 (곱은 회전과 확대). z = r ( cos α + i sin α ) z = r(\cos\alpha + i\sin\alpha) z = r ( cos α + i sin α ) w = s ( cos β + i sin β ) w = s(\cos\beta + i\sin\beta) w = s ( cos β + i sin β )
z w = r s ( cos ( α + β ) + i sin ( α + β ) ) . zw = rs\big(\cos(\alpha + \beta) + i\sin(\alpha + \beta)\big). z w = r s ( cos ( α + β ) + i sin ( α + β ) ) . 절댓값은 곱하고 편각은 더합니다.
증명. 전개하면 실수부 r s ( cos α cos β − sin α sin β ) rs(\cos\alpha\cos\beta - \sin\alpha\sin\beta) r s ( cos α cos β − sin α sin β ) r s ( sin α cos β + cos α sin β ) rs(\sin\alpha\cos\beta + \cos\alpha\sin\beta) r s ( sin α cos β + cos α sin β )
그림 A.1. z = 2 + i z = 2 + i z = 2 + i w = 0.6 + 0.8 i w = 0.6 + 0.8i w = 0.6 + 0.8 i ∣ w ∣ = 1 \lvert w \rvert = 1 ∣ w ∣ = 1 z w = 0.4 + 2.2 i zw = 0.4 + 2.2i z w = 0.4 + 2.2 i z z z w w w β \beta β w w w R 2 \mathbb{R}^2 R 2
w의 절댓값과 편각을 바꾸면 zw가 움직입니다. 절댓값은 곱해지고 편각은 더해집니다 이 위젯은 JavaScript가 필요합니다
e i θ = cos θ + i sin θ e^{i\theta} = \cos\theta + i\sin\theta e i θ = cos θ + i sin θ e i α e i β = e i ( α + β ) e^{i\alpha}e^{i\beta} = e^{i(\alpha + \beta)} e i α e i β = e i ( α + β ) e x e^x e x x = i θ x = i\theta x = i θ 오일러 공식 (Euler's formula)입니다). 이 책에서는 e i θ e^{i\theta} e i θ cos θ + i sin θ \cos\theta + i\sin\theta cos θ + i sin θ
예제 A.4. 드무아브르 공식 ( cos θ + i sin θ ) n = cos n θ + i sin n θ (\cos\theta + i\sin\theta)^n = \cos n\theta + i\sin n\theta ( cos θ + i sin θ ) n = cos n θ + i sin n θ z n = 1 z^n = 1 z n = 1 e 2 π i k / n e^{2\pi ik/n} e 2 π ik / n k = 0 , … , n − 1 k = 0, \ldots, n - 1 k = 0 , … , n − 1 n n n
A.3 복소수와 행렬
z = a + b i z = a + bi z = a + bi R 2 \mathbb{R}^2 R 2 ( x , y ) ↦ ( a x − b y , b x + a y ) (x, y) \mapsto (ax - by, bx + ay) ( x , y ) ↦ ( a x − b y , b x + a y )
M z = [ a − b b a ] = r [ cos θ − sin θ sin θ cos θ ] M_z = \begin{bmatrix} a & -b \\ b & a \end{bmatrix} = r\begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix} M z = [ a b − b a ] = r [ cos θ sin θ − sin θ cos θ ] 입니다. 확대와 회전의 곱입니다. M z M w = M z w M_zM_w = M_{zw} M z M w = M z w M z ˉ = M z T M_{\bar z} = M_z^T M z ˉ = M z T det M z = ∣ z ∣ 2 \det M_z = \lvert z \rvert^2 det M z = ∣ z ∣ 2 2 × 2 2 \times 2 2 × 2 M i = [ 0 − 1 1 0 ] M_i = \begin{bmatrix} 0 & -1 \\ 1 & 0 \end{bmatrix} M i = [ 0 1 − 1 0 ] M i 2 = − I M_i^2 = -I M i 2 = − I e ± i θ e^{\pm i\theta} e ± i θ
A.4 복소 벡터
C n \mathbb{C}^n C n z , w \mathbf{z}, \mathbf{w} z , w ⟨ z , w ⟩ = ∑ z k w ˉ k \langle \mathbf{z}, \mathbf{w} \rangle = \sum z_k\bar{w}_k ⟨ z , w ⟩ = ∑ z k w ˉ k ⟨ z , z ⟩ = ∑ ∣ z k ∣ 2 ≥ 0 \langle \mathbf{z}, \mathbf{z} \rangle = \sum \lvert z_k \rvert^2 \ge 0 ⟨ z , z ⟩ = ∑ ∣ z k ∣ 2 ≥ 0 z T z \mathbf{z}^T\mathbf{z} z T z ( 1 , i ) T ( 1 , i ) = 1 + i 2 = 0 (1, i)^T(1, i) = 1 + i^2 = 0 ( 1 , i ) T ( 1 , i ) = 1 + i 2 = 0 A ∗ = A ˉ T A^* = \bar{A}^T A ∗ = A ˉ T
쓰이는 곳. 교류 회로의 임피던스, 신호처리의 페이저와 푸리에 변환, 양자역학의 파동함수가 모두 복소수로 쓰입니다. 회전 행렬과 복소수 곱셈이 같다는 것은 그래픽과 로보틱스에서도 쓰입니다.
이 부록의 요약
C \mathbb{C} C 1 / z = z ˉ / ∣ z ∣ 2 1/z = \bar{z}/\lvert z \rvert^2 1/ z = z ˉ / ∣ z ∣ 2 극형식 z = r e i θ z = re^{i\theta} z = r e i θ
z z z [ a − b b a ] \begin{bmatrix} a & -b \\ b & a \end{bmatrix} [ a b − b a ] 복소 내적에는 켤레가 붙습니다: ⟨ z , w ⟩ = ∑ z k w ˉ k \langle \mathbf{z}, \mathbf{w} \rangle = \sum z_k\bar{w}_k ⟨ z , w ⟩ = ∑ z k w ˉ k
문제
A.1 [계산] · 확인 문제
( 2 + 3 i ) ( 1 − i ) (2 + 3i)(1 - i) ( 2 + 3 i ) ( 1 − i ) 2 + 3 i 1 − i \dfrac{2 + 3i}{1 - i} 1 − i 2 + 3 i ∣ 3 − 4 i ∣ \lvert 3 - 4i \rvert ∣ 3 − 4 i ∣ ( 1 + 2 i ) 2 (1 + 2i)^2 ( 1 + 2 i ) 2
실수부
허수부
( 2 + 3 i ) ( 1 − i ) (2 + 3i)(1 - i) ( 2 + 3 i ) ( 1 − i ) [?]
[?]
2 + 3 i 1 − i \dfrac{2 + 3i}{1 - i} 1 − i 2 + 3 i [?]
[?]
( 1 + 2 i ) 2 (1 + 2i)^2 ( 1 + 2 i ) 2 [?]
[?]
∣ 3 − 4 i ∣ \lvert 3 - 4i \rvert ∣ 3 − 4 i ∣ [?]
0
정답 풀이 ( 2 + 3 i ) ( 1 − i ) = 2 − 2 i + 3 i + 3 = 5 + i (2 + 3i)(1 - i) = 2 - 2i + 3i + 3 = 5 + i ( 2 + 3 i ) ( 1 − i ) = 2 − 2 i + 3 i + 3 = 5 + i 2 + 3 i 1 − i = ( 2 + 3 i ) ( 1 + i ) 2 = − 1 + 5 i 2 \dfrac{2 + 3i}{1 - i} = \dfrac{(2 + 3i)(1 + i)}{2} = \dfrac{-1 + 5i}{2} 1 − i 2 + 3 i = 2 ( 2 + 3 i ) ( 1 + i ) = 2 − 1 + 5 i ∣ 3 − 4 i ∣ = 5 \lvert 3 - 4i \rvert = 5 ∣ 3 − 4 i ∣ = 5 ( 1 + 2 i ) 2 = − 3 + 4 i (1 + 2i)^2 = -3 + 4i ( 1 + 2 i ) 2 = − 3 + 4 i − 3 − 4 i -3 - 4i − 3 − 4 i
A.2 [계산] · 확인 문제
1 + i 1 + i 1 + i − 2 -2 − 2 − 3 + i -\sqrt3 + i − 3 + i ( 1 + i ) 8 (1 + i)^8 ( 1 + i ) 8 ( − 180 ° , 180 ° ] (-180°, 180°] ( − 180° , 180° ]
절댓값
편각(도)
1 + i 1 + i 1 + i [?]
[?]
− 2 -2 − 2 [?]
[?]
− 3 + i -\sqrt3 + i − 3 + i [?]
[?]
( 1 + i ) 8 (1 + i)^8 ( 1 + i ) 8 [?]
[?]
정답 1.414
45
2
180
2
150
16
0
풀이 1 + i = 2 e i π / 4 1 + i = \sqrt2e^{i\pi/4} 1 + i = 2 e iπ /4 − 2 = 2 e i π -2 = 2e^{i\pi} − 2 = 2 e iπ − 3 + i = 2 e i 5 π / 6 -\sqrt3 + i = 2e^{i5\pi/6} − 3 + i = 2 e i 5 π /6 ( 1 + i ) 8 = ( 2 ) 8 e 2 π i = 16 (1 + i)^8 = (\sqrt2)^8e^{2\pi i} = 16 ( 1 + i ) 8 = ( 2 ) 8 e 2 π i = 16
A.3 [계산]
z 3 = 1 z^3 = 1 z 3 = 1 z 2 = i z^2 = i z 2 = i
풀이 z 3 = 1 z^3 = 1 z 3 = 1 1 1 1 e 2 π i / 3 = − 1 2 + 3 2 i e^{2\pi i/3} = -\frac12 + \frac{\sqrt3}{2}i e 2 π i /3 = − 2 1 + 2 3 i e 4 π i / 3 = − 1 2 − 3 2 i e^{4\pi i/3} = -\frac12 - \frac{\sqrt3}{2}i e 4 π i /3 = − 2 1 − 2 3 i z 2 = i = e i π / 2 z^2 = i = e^{i\pi/2} z 2 = i = e iπ /2 z = ± e i π / 4 = ± 1 + i 2 z = \pm e^{i\pi/4} = \pm\dfrac{1 + i}{\sqrt2} z = ± e iπ /4 = ± 2 1 + i
A.4 [증명]
∣ z + w ∣ 2 = ∣ z ∣ 2 + 2 Re ( z w ˉ ) + ∣ w ∣ 2 \lvert z + w \rvert^2 = \lvert z \rvert^2 + 2\operatorname{Re}(z\bar{w}) + \lvert w \rvert^2 ∣ z + w ∣ 2 = ∣ z ∣ 2 + 2 Re ( z w ˉ ) + ∣ w ∣ 2 ∣ z + w ∣ ≤ ∣ z ∣ + ∣ w ∣ \lvert z + w \rvert \le \lvert z \rvert + \lvert w \rvert ∣ z + w ∣ ≤ ∣ z ∣ + ∣ w ∣
풀이 ∣ z + w ∣ 2 = ( z + w ) ( z ˉ + w ˉ ) = ∣ z ∣ 2 + z w ˉ + z ˉ w + ∣ w ∣ 2 \lvert z + w \rvert^2 = (z + w)(\bar{z} + \bar{w}) = \lvert z \rvert^2 + z\bar{w} + \bar{z}w + \lvert w \rvert^2 ∣ z + w ∣ 2 = ( z + w ) ( z ˉ + w ˉ ) = ∣ z ∣ 2 + z w ˉ + z ˉ w + ∣ w ∣ 2 z w ˉ + z w ˉ ‾ = 2 Re ( z w ˉ ) z\bar{w} + \overline{z\bar{w}} = 2\operatorname{Re}(z\bar{w}) z w ˉ + z w ˉ = 2 Re ( z w ˉ ) Re ( z w ˉ ) ≤ ∣ z w ˉ ∣ = ∣ z ∣ ∣ w ∣ \operatorname{Re}(z\bar{w}) \le \lvert z\bar{w} \rvert = \lvert z \rvert\lvert w \rvert Re ( z w ˉ ) ≤ ∣ z w ˉ ∣ = ∣ z ∣ ∣ w ∣ ∣ z + w ∣ 2 ≤ ( ∣ z ∣ + ∣ w ∣ ) 2 \lvert z + w \rvert^2 \le (\lvert z \rvert + \lvert w \rvert)^2 ∣ z + w ∣ 2 ≤ (∣ z ∣ + ∣ w ∣ ) 2
A.5 [증명]
M z = [ a − b b a ] M_z = \begin{bmatrix} a & -b \\ b & a \end{bmatrix} M z = [ a b − b a ] z = a + b i z = a + bi z = a + bi M z M w = M z w M_zM_w = M_{zw} M z M w = M z w M z ˉ = M z T M_{\bar z} = M_z^T M z ˉ = M z T det M z = ∣ z ∣ 2 \det M_z = \lvert z \rvert^2 det M z = ∣ z ∣ 2
풀이 w = c + d i w = c + di w = c + d i
M z M w = [ a − b b a ] [ c − d d c ] = [ a c − b d − ( a d + b c ) a d + b c a c − b d ] = M z w . M_zM_w = \begin{bmatrix} a & -b \\ b & a \end{bmatrix}\begin{bmatrix} c & -d \\ d & c \end{bmatrix} = \begin{bmatrix} ac - bd & -(ad + bc) \\ ad + bc & ac - bd \end{bmatrix} = M_{zw}. M z M w = [ a b − b a ] [ c d − d c ] = [ a c − b d a d + b c − ( a d + b c ) a c − b d ] = M z w . M z ˉ = [ a b − b a ] = M z T M_{\bar z} = \begin{bmatrix} a & b \\ -b & a \end{bmatrix} = M_z^T M z ˉ = [ a − b b a ] = M z T det M z = a 2 + b 2 \det M_z = a^2 + b^2 det M z = a 2 + b 2
A.6 [계산]
M z M_z M z C 2 \mathbb{C}^2 C 2 R θ R_\theta R θ e ± i θ e^{\pm i\theta} e ± i θ
풀이 det ( M z − λ I ) = ( a − λ ) 2 + b 2 = 0 \det(M_z - \lambda I) = (a - \lambda)^2 + b^2 = 0 det ( M z − λ I ) = ( a − λ ) 2 + b 2 = 0 λ = a ± b i \lambda = a \pm bi λ = a ± bi z z z z ˉ \bar{z} z ˉ M z ( 1 , − i ) = ( a + b i , b − a i ) = z ( 1 , − i ) M_z(1, -i) = (a + bi, b - ai) = z(1, -i) M z ( 1 , − i ) = ( a + bi , b − ai ) = z ( 1 , − i ) M z ( 1 , i ) = z ˉ ( 1 , i ) M_z(1, i) = \bar{z}(1, i) M z ( 1 , i ) = z ˉ ( 1 , i ) z = e i θ z = e^{i\theta} z = e i θ M z = R θ M_z = R_\theta M z = R θ e ± i θ e^{\pm i\theta} e ± i θ