변환은 도형의 넓이를 몇 배로 바꿀까요? 놀랍게도 모든 도형이 같은 배율로 바뀌고, 그 배율이 행렬식입니다. 이 장에서는 2×2 행렬식을 넓이 배율로 정의하고, 부호가 방향(뒤집힘)을 나타낸다는 것, 행렬식이 0이면 평면이 납작해져 되돌릴 수 없다는 것을 봅니다. 15장에서 같은 생각을 n차원 부피로 넓힙니다.
6.1 변환에 따른 넓이의 배율
질문. 변환 A = [ 3 1 1 2 ] A = \begin{bmatrix} 3 & 1 \\ 1 & 2 \end{bmatrix} A = [ 3 1 1 2 ]
4장에서 선형변환은 격자를 평행·등간격으로 유지한다는 것을 보았습니다. 그래서 격자의 모든 칸이 똑같은 평행사변형으로 바뀝니다. 한 칸의 넓이가 몇 배가 되는지만 알면, 어떤 도형이든 넓이가 몇 배가 되는지 압니다. 그 배율이 행렬식입니다.
6.2 평행사변형의 넓이
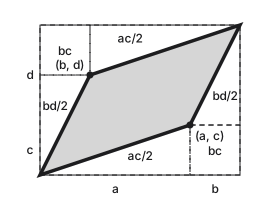
그림 6.1. 큰 직사각형에서 삼각형 네 개와 작은 직사각형 두 개를 빼면 평행사변형이 남습니다.
행렬 [ a b c d ] \begin{bmatrix} a & b \\ c & d \end{bmatrix} [ a c b d ] e 1 \mathbf{e}_1 e 1 ( a , c ) (a, c) ( a , c ) e 2 \mathbf{e}_2 e 2 ( b , d ) (b, d) ( b , d ) a + b a + b a + b c + d c + d c + d
밑변 a a a c c c a c ac a c
밑변 b b b d d d b d bd b d
가로 b b b c c c 2 b c 2bc 2 b c
를 빼면
( a + b ) ( c + d ) − a c − b d − 2 b c = a d − b c . (a + b)(c + d) - ac - bd - 2bc = ad - bc. ( a + b ) ( c + d ) − a c − b d − 2 b c = a d − b c . 6.1절 질문의 행렬 [ 3 1 1 2 ] \begin{bmatrix} 3 & 1 \\ 1 & 2 \end{bmatrix} [ 3 1 1 2 ] a = 3 a = 3 a = 3 b = 1 b = 1 b = 1 c = 1 c = 1 c = 1 d = 2 d = 2 d = 2 3 ⋅ 2 − 1 ⋅ 1 = 5 3 \cdot 2 - 1 \cdot 1 = 5 3 ⋅ 2 − 1 ⋅ 1 = 5
그림은 a , b , c , d a, b, c, d a , b , c , d ( a , c ) (a, c) ( a , c ) ( b , d ) (b, d) ( b , d ) a d − b c ad - bc a d − b c ∣ a d − b c ∣ \lvert ad - bc \rvert ∣ a d − b c ∣
6.3 행렬식의 정의와 부호
정의 6.1 (2 × 2 행렬식). A = [ a b c d ] A = \begin{bmatrix} a & b \\ c & d \end{bmatrix} A = [ a c b d ] 행렬식 (determinant)을
det A = ∣ a b c d ∣ = a d − b c \det A = \begin{vmatrix} a & b \\ c & d \end{vmatrix} = ad - bc det A = a c b d = a d − b c 로 정의합니다.
그림 6.2. e 1 \mathbf{e}_1 e 1 e 2 \mathbf{e}_2 e 2 T ( e 1 ) T(\mathbf{e}_1) T ( e 1 ) T ( e 2 ) T(\mathbf{e}_2) T ( e 2 )
행렬식의 부호는 방향 (orientation)을 알려 줍니다. e 1 \mathbf{e}_1 e 1 e 2 \mathbf{e}_2 e 2 90 ∘ 90^\circ 9 0 ∘ T ( e 1 ) T(\mathbf{e}_1) T ( e 1 ) T ( e 2 ) T(\mathbf{e}_2) T ( e 2 ) det > 0 \det > 0 det > 0 det < 0 \det < 0 det < 0 det < 0 \det < 0 det < 0
예제 6.2.
회전 R θ R_\theta R θ cos 2 θ + sin 2 θ = 1 \cos^2\theta + \sin^2\theta = 1 cos 2 θ + sin 2 θ = 1
반사 [ 1 0 0 − 1 ] \begin{bmatrix} 1 & 0 \\ 0 & -1 \end{bmatrix} [ 1 0 0 − 1 ] − 1 -1 − 1
층밀림 [ 1 1 0 1 ] \begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix} [ 1 0 1 1 ] 1 1 1
늘이기 [ 2 0 0 3 ] \begin{bmatrix} 2 & 0 \\ 0 & 3 \end{bmatrix} [ 2 0 0 3 ] 6 6 6
사영 [ 1 0 0 0 ] \begin{bmatrix} 1 & 0 \\ 0 & 0 \end{bmatrix} [ 1 0 0 0 ] 0 0 0
직관. 행렬식은 두 가지 정보를 담은 하나의 수입니다. 절댓값은 넓이 배율, 부호는 뒤집혔는지 여부.
행렬의 네 성분을 바꾸면 칠한 평행사변형의 넓이와 글자 F의 방향이 바뀝니다 이 위젯은 JavaScript가 필요합니다
6.3.1 두 열의 교환과 부호
∣ b a d c ∣ = b c − a d = − ( a d − b c ) \begin{vmatrix} b & a \\ d & c \end{vmatrix} = bc - ad = -(ad - bc) b d a c = b c − a d = − ( a d − b c ) T ( e 1 ) T(\mathbf{e}_1) T ( e 1 ) T ( e 2 ) T(\mathbf{e}_2) T ( e 2 )
▶ 문제 6.1–6.4
6.4 모든 도형에 공통인 넓이 배율
그림 6.3. 모든 칸이 같은 평행사변형으로 바뀌므로, 칸을 세어 구하는 넓이도 같은 배율로 바뀝니다.
넓이가 S S S ∣ det A ∣ \lvert \det A \rvert ∣ det A ∣ ∣ det A ∣ ⋅ S \lvert \det A \rvert \cdot S ∣ det A ∣ ⋅ S
6.1절 질문의 답: 넓이 7인 도형은 넓이 5 × 7 = 35 5 \times 7 = 35 5 × 7 = 35
6.5 곱의 행렬식
정리 6.3 (곱의 행렬식). 2 × 2 2 \times 2 2 × 2 A A A B B B det ( A B ) = det A ⋅ det B \det(AB) = \det A \cdot \det B det ( A B ) = det A ⋅ det B
직관. A B AB A B B B B A A A B B B det B \det B det B A A A det A \det A det A ( − 1 ) ( − 1 ) = 1 (-1)(-1) = 1 ( − 1 ) ( − 1 ) = 1
증명. A = [ a b c d ] A = \begin{bmatrix} a & b \\ c & d \end{bmatrix} A = [ a c b d ] B = [ p q r s ] B = \begin{bmatrix} p & q \\ r & s \end{bmatrix} B = [ p r q s ] A B = [ a p + b r a q + b s c p + d r c q + d s ] AB = \begin{bmatrix} ap + br & aq + bs \\ cp + dr & cq + ds \end{bmatrix} A B = [ a p + b r c p + d r a q + b s c q + d s ]
det ( A B ) = ( a p + b r ) ( c q + d s ) − ( a q + b s ) ( c p + d r ) = a p c q + a p d s + b r c q + b r d s − a q c p − a q d r − b s c p − b s d r = a d ( p s − q r ) − b c ( p s − q r ) = ( a d − b c ) ( p s − q r ) . \begin{aligned}
\det(AB) &= (ap + br)(cq + ds) - (aq + bs)(cp + dr) \\
&= apcq + apds + brcq + brds - aqcp - aqdr - bscp - bsdr \\
&= ad(ps - qr) - bc(ps - qr) = (ad - bc)(ps - qr).
\end{aligned} det ( A B ) = ( a p + b r ) ( c q + d s ) − ( a q + b s ) ( c p + d r ) = a p c q + a p d s + b r c q + b r d s − a q c p − a q d r − b sc p − b s d r = a d ( p s − q r ) − b c ( p s − q r ) = ( a d − b c ) ( p s − q r ) . 셋째 줄에서 a p c q apcq a p c q a q c p aqcp a q c p b r d s brds b r d s b s d r bsdr b s d r
계산 증명은 2 × 2 2 \times 2 2 × 2 n × n n \times n n × n
한 가지 주의할 점: det ( A + B ) ≠ det A + det B \det(A + B) \ne \det A + \det B det ( A + B ) = det A + det B det I = 1 \det I = 1 det I = 1 det ( I + I ) = det ( 2 I ) = 4 ≠ 2 \det(I + I) = \det(2I) = 4 \ne 2 det ( I + I ) = det ( 2 I ) = 4 = 2
▶ 문제 6.5–6.7
6.6 행렬식이 0일 때
행렬식이 0이면 넓이가 0이 됩니다. 즉 평면 전체가 직선이나 점으로 납작해집니다. 이것은 지금까지 본 여러 현상과 같은 이야기입니다.
정리 6.4 (2 × 2 가역성의 판정). A = [ a b c d ] A = \begin{bmatrix} a & b \\ c & d \end{bmatrix} A = [ a c b d ]
det A ≠ 0 \det A \ne 0 det A = 0 A A A span { ( a , c ) , ( b , d ) } = R 2 \operatorname{span}\{(a, c), (b, d)\} = \mathbb{R}^2 span {( a , c ) , ( b , d )} = R 2 모든 b ∈ R 2 \mathbf{b} \in \mathbb{R}^2 b ∈ R 2 A x = b A\mathbf{x} = \mathbf{b} A x = b
이때 해는
x = 1 a d − b c [ d − b − c a ] b \mathbf{x} = \frac{1}{ad - bc}\begin{bmatrix} d & -b \\ -c & a \end{bmatrix}\mathbf{b} x = a d − b c 1 [ d − c − b a ] b 입니다.
증명. (1) ⟺ \iff ⟺
(1)⇒(3): 위의 x \mathbf{x} x
A ⋅ 1 a d − b c [ d − b − c a ] = 1 a d − b c [ a d − b c − a b + b a c d − d c − c b + d a ] = I A \cdot \frac{1}{ad - bc}\begin{bmatrix} d & -b \\ -c & a \end{bmatrix} = \frac{1}{ad - bc}\begin{bmatrix} ad - bc & -ab + ba \\ cd - dc & -cb + da \end{bmatrix} = I A ⋅ a d − b c 1 [ d − c − b a ] = a d − b c 1 [ a d − b c c d − d c − ab + ba − c b + d a ] = I 이므로 A x = I b = b A\mathbf{x} = I\mathbf{b} = \mathbf{b} A x = I b = b A x = A y = b A\mathbf{x} = A\mathbf{y} = \mathbf{b} A x = A y = b A ( x − y ) = 0 A(\mathbf{x} - \mathbf{y}) = \mathbf{0} A ( x − y ) = 0 1 a d − b c [ d − b − c a ] \frac{1}{ad - bc}\begin{bmatrix} d & -b \\ -c & a \end{bmatrix} a d − b c 1 [ d − c − b a ] A A A I I I x − y = 0 \mathbf{x} - \mathbf{y} = \mathbf{0} x − y = 0
(3)⇒(2): 모든 b \mathbf{b} b b \mathbf{b} b A A A R 2 \mathbb{R}^2 R 2
정리에 나온 행렬 1 a d − b c [ d − b − c a ] \frac{1}{ad - bc}\begin{bmatrix} d & -b \\ -c & a \end{bmatrix} a d − b c 1 [ d − c − b a ] A A A I I I A A A A A A det A = 0 \det A = 0 det A = 0
▶ 문제 6.8–6.9
6.7 3 × 3 행렬식: 부피 배율
그림 6.4. 단위정육면체는 세 열 a 1 , a 2 , a 3 \mathbf{a}_1, \mathbf{a}_2, \mathbf{a}_3 a 1 , a 2 , a 3
R 3 \mathbb{R}^3 R 3 3 × 3 3 \times 3 3 × 3 A A A a 1 , a 2 , a 3 \mathbf{a}_1, \mathbf{a}_2, \mathbf{a}_3 a 1 , a 2 , a 3 ∣ det A ∣ \lvert \det A \rvert ∣ det A ∣ + + + − - −
∣ a b c d e f g h i ∣ = a ∣ e f h i ∣ − b ∣ d f g i ∣ + c ∣ d e g h ∣ = a ( e i − f h ) − b ( d i − f g ) + c ( d h − e g ) . \begin{vmatrix} a & b & c \\ d & e & f \\ g & h & i \end{vmatrix} = a\begin{vmatrix} e & f \\ h & i \end{vmatrix} - b\begin{vmatrix} d & f \\ g & i \end{vmatrix} + c\begin{vmatrix} d & e \\ g & h \end{vmatrix} = a(ei - fh) - b(di - fg) + c(dh - eg). a d g b e h c f i = a e h f i − b d g f i + c d g e h = a ( e i − f h ) − b ( d i − f g ) + c ( d h − e g ) . 첫째 행의 각 성분에, 그 성분의 행과 열을 지운 2 × 2 2 \times 2 2 × 2 + , − , + +, -, + + , − , +
예제 6.5.
∣ 2 1 0 0 3 1 1 0 1 ∣ = 2 ( 3 − 0 ) − 1 ( 0 − 1 ) + 0 = 7. \begin{vmatrix} 2 & 1 & 0 \\ 0 & 3 & 1 \\ 1 & 0 & 1 \end{vmatrix} = 2(3 - 0) - 1(0 - 1) + 0 = 7. 2 0 1 1 3 0 0 1 1 = 2 ( 3 − 0 ) − 1 ( 0 − 1 ) + 0 = 7. 예제 6.6 (삼각행렬).
∣ 2 5 7 0 3 − 1 0 0 4 ∣ = 2 ∣ 3 − 1 0 4 ∣ − 5 ∣ 0 − 1 0 4 ∣ + 7 ∣ 0 3 0 0 ∣ = 2 ⋅ 12 − 0 + 0 = 24 = 2 ⋅ 3 ⋅ 4. \begin{vmatrix} 2 & 5 & 7 \\ 0 & 3 & -1 \\ 0 & 0 & 4 \end{vmatrix} = 2\begin{vmatrix} 3 & -1 \\ 0 & 4 \end{vmatrix} - 5\begin{vmatrix} 0 & -1 \\ 0 & 4 \end{vmatrix} + 7\begin{vmatrix} 0 & 3 \\ 0 & 0 \end{vmatrix} = 2 \cdot 12 - 0 + 0 = 24 = 2 \cdot 3 \cdot 4. 2 0 0 5 3 0 7 − 1 4 = 2 3 0 − 1 4 − 5 0 0 − 1 4 + 7 0 0 3 0 = 2 ⋅ 12 − 0 + 0 = 24 = 2 ⋅ 3 ⋅ 4. 대각선 아래가 모두 0인 행렬(위삼각행렬)의 행렬식은 대각성분의 곱입니다. 그림으로는 부피가 24인 대각행렬 diag ( 2 , 3 , 4 ) \operatorname{diag}(2, 3, 4) diag ( 2 , 3 , 4 )
2 × 2 2 \times 2 2 × 2 det A = 0 \det A = 0 det A = 0 A x = b A\mathbf{x} = \mathbf{b} A x = b b \mathbf{b} b n × n n \times n n × n
▶ 문제 6.10–6.11
쓰이는 곳. 확률에서 변수를 바꿀 때 밀도에 곱하는 ∣ det J ∣ |\det J| ∣ det J ∣
이 장의 요약
det [ a b c d ] = a d − b c \det\begin{bmatrix} a & b \\ c & d \end{bmatrix} = ad - bc det [ a c b d ] = a d − b c 모든 도형의 넓이는 같은 배율 ∣ det A ∣ \lvert \det A \rvert ∣ det A ∣
두 열을 바꾸면 부호가 바뀝니다.
det ( A B ) = det A det B \det(AB) = \det A\det B det ( A B ) = det A det B det ( A + B ) \det(A + B) det ( A + B ) det A ≠ 0 \det A \ne 0 det A = 0 ⟺ \iff ⟺ ⟺ \iff ⟺ A x = b A\mathbf{x} = \mathbf{b} A x = b A − 1 = 1 a d − b c [ d − b − c a ] A^{-1} = \frac{1}{ad - bc}\begin{bmatrix} d & -b \\ -c & a \end{bmatrix} A − 1 = a d − b c 1 [ d − c − b a ] 3 × 3 3 \times 3 3 × 3
문제
6.1 [계산] · 확인 문제
행렬식을 구합니다. (c)의 두 열은 어떤 관계일까요? (d)는 어떤 변환일까요?
(a) [ 4 1 2 3 ] (b) [ 1 2 3 4 ] (c) [ 2 − 6 − 1 3 ] (d) [ cos θ sin θ sin θ − cos θ ] \text{(a)}\ \begin{bmatrix} 4 & 1 \\ 2 & 3 \end{bmatrix} \qquad \text{(b)}\ \begin{bmatrix} 1 & 2 \\ 3 & 4 \end{bmatrix} \qquad \text{(c)}\ \begin{bmatrix} 2 & -6 \\ -1 & 3 \end{bmatrix} \qquad \text{(d)}\ \begin{bmatrix} \cos\theta & \sin\theta \\ \sin\theta & -\cos\theta \end{bmatrix} (a) [ 4 2 1 3 ] (b) [ 1 3 2 4 ] (c) [ 2 − 1 − 6 3 ] (d) [ cos θ sin θ sin θ − cos θ ]
(a)
(b)
(c)
(d)
행렬식
[?]
[?]
[?]
[?]
정답 풀이 (a) 12 − 2 = 10 12 - 2 = 10 12 − 2 = 10 4 − 6 = − 2 4 - 6 = -2 4 − 6 = − 2 6 − 6 = 0 6 - 6 = 0 6 − 6 = 0 − 3 -3 − 3 − cos 2 θ − sin 2 θ = − 1 -\cos^2\theta - \sin^2\theta = -1 − cos 2 θ − sin 2 θ = − 1 x x x θ / 2 \theta/2 θ /2
6.2 [계산] · 확인 문제
(a) 꼭짓점이 ( 1 , 1 ) , ( 4 , 2 ) , ( 5 , 5 ) , ( 2 , 4 ) (1, 1), (4, 2), (5, 5), (2, 4) ( 1 , 1 ) , ( 4 , 2 ) , ( 5 , 5 ) , ( 2 , 4 ) ( 0 , 0 ) , ( 4 , 1 ) , ( 1 , 3 ) (0, 0), (4, 1), (1, 3) ( 0 , 0 ) , ( 4 , 1 ) , ( 1 , 3 )
넓이
(a) 평행사변형
[?]
(b) 삼각형
[?]
정답 풀이 (a) ( 1 , 1 ) (1, 1) ( 1 , 1 ) ( 3 , 1 ) (3, 1) ( 3 , 1 ) ( 1 , 3 ) (1, 3) ( 1 , 3 ) ∣ 3 ⋅ 3 − 1 ⋅ 1 ∣ = 8 \lvert 3 \cdot 3 - 1 \cdot 1 \rvert = 8 ∣ 3 ⋅ 3 − 1 ⋅ 1 ∣ = 8
(b) 평행사변형의 절반: 1 2 ∣ 4 ⋅ 3 − 1 ⋅ 1 ∣ = 11 2 \frac12\lvert 4 \cdot 3 - 1 \cdot 1 \rvert = \frac{11}{2} 2 1 ∣ 4 ⋅ 3 − 1 ⋅ 1 ∣ = 2 11
6.3 [계산] · 확인 문제
다음 변환이 방향을 유지하는지 뒤집는지 판정하고, 단위정사각형의 상을 그려 확인합니다. 표에는 “유지” 또는 “뒤집힘”을 적습니다. (a) [ 0 1 1 0 ] \begin{bmatrix} 0 & 1 \\ 1 & 0 \end{bmatrix} [ 0 1 1 0 ] [ 2 1 1 1 ] \begin{bmatrix} 2 & 1 \\ 1 & 1 \end{bmatrix} [ 2 1 1 1 ] [ 1 3 2 1 ] \begin{bmatrix} 1 & 3 \\ 2 & 1 \end{bmatrix} [ 1 2 3 1 ]
방향
(a)
[?]
(b)
[?]
(c)
[?]
정답 풀이 (a) det = − 1 \det = -1 det = − 1 det = 1 \det = 1 det = 1 det = 1 − 6 = − 5 \det = 1 - 6 = -5 det = 1 − 6 = − 5
6.4 [증명]
2 × 2 2 \times 2 2 × 2 A A A c c c det ( c A ) = c 2 det A \det(cA) = c^2\det A det ( c A ) = c 2 det A det A T = det A \det A^T = \det A det A T = det A
풀이 (a) ( c a ) ( c d ) − ( c b ) ( c c ) = c 2 ( a d − b c ) (ca)(cd) - (cb)(cc) = c^2(ad - bc) ( c a ) ( c d ) − ( c b ) ( cc ) = c 2 ( a d − b c ) c c c c 2 c^2 c 2
(b) A T = [ a c b d ] A^T = \begin{bmatrix} a & c \\ b & d \end{bmatrix} A T = [ a b c d ] det A T = a d − c b = det A \det A^T = ad - cb = \det A det A T = a d − c b = det A
6.5 [계산] · 확인 문제
A = [ 1 2 3 4 ] A = \begin{bmatrix} 1 & 2 \\ 3 & 4 \end{bmatrix} A = [ 1 3 2 4 ] B = [ 2 0 1 3 ] B = \begin{bmatrix} 2 & 0 \\ 1 & 3 \end{bmatrix} B = [ 2 1 0 3 ] det A \det A det A det B \det B det B A B AB A B det ( A B ) \det(AB) det ( A B ) 정리 6.3 이 성립하는지 확인합니다.
값
답
det A \det A det A [?]
det B \det B det B [?]
A B AB A B [?]
A B AB A B [?]
A B AB A B [?]
A B AB A B [?]
det ( A B ) \det(AB) det ( A B ) [?]
정답 풀이 det A = − 2 \det A = -2 det A = − 2 det B = 6 \det B = 6 det B = 6 A B = [ 4 6 10 12 ] AB = \begin{bmatrix} 4 & 6 \\ 10 & 12 \end{bmatrix} A B = [ 4 10 6 12 ] det ( A B ) = 48 − 60 = − 12 = ( − 2 ) ( 6 ) \det(AB) = 48 - 60 = -12 = (-2)(6) det ( A B ) = 48 − 60 = − 12 = ( − 2 ) ( 6 )
6.6 [계산] · 확인 문제
det A = − 2 \det A = -2 det A = − 2 2 × 2 2 \times 2 2 × 2 A A A det ( A 5 ) \det(A^5) det ( A 5 ) det ( 3 A ) \det(3A) det ( 3 A ) det ( A T A ) \det(A^TA) det ( A T A ) A B = I AB = I A B = I B B B det B \det B det B
값
답
det ( A 5 ) \det(A^5) det ( A 5 ) [?]
det ( 3 A ) \det(3A) det ( 3 A ) [?]
det ( A T A ) \det(A^TA) det ( A T A ) [?]
det B \det B det B [?]
정답 풀이 (a) det ( A 5 ) = ( − 2 ) 5 = − 32 \det(A^5) = (-2)^5 = -32 det ( A 5 ) = ( − 2 ) 5 = − 32 det ( 3 A ) = 9 ⋅ ( − 2 ) = − 18 \det(3A) = 9 \cdot (-2) = -18 det ( 3 A ) = 9 ⋅ ( − 2 ) = − 18 det ( A T A ) = det A T det A = 4 \det(A^TA) = \det A^T\det A = 4 det ( A T A ) = det A T det A = 4
(b) det A det B = det I = 1 \det A\det B = \det I = 1 det A det B = det I = 1 det B = − 1 2 \det B = -\frac12 det B = − 2 1
6.7 [도전]
A 2 = [ 1 0 0 − 1 ] A^2 = \begin{bmatrix} 1 & 0 \\ 0 & -1 \end{bmatrix} A 2 = [ 1 0 0 − 1 ] 2 × 2 2 \times 2 2 × 2 A A A
풀이 det ( A 2 ) = ( det A ) 2 ≥ 0 \det(A^2) = (\det A)^2 \ge 0 det ( A 2 ) = ( det A ) 2 ≥ 0 det [ 1 0 0 − 1 ] = − 1 < 0 \det\begin{bmatrix} 1 & 0 \\ 0 & -1 \end{bmatrix} = -1 < 0 det [ 1 0 0 − 1 ] = − 1 < 0
그림: 어떤 변환을 두 번 하면, 한 번에 뒤집혔으면 두 번에 원래 방향으로 돌아오고, 안 뒤집혔으면 두 번 해도 안 뒤집힙니다. 그러니 “두 번 해서 거울상”인 실수 변환은 없습니다.
6.8 [계산] · 확인 문제
(a) 정리 6.4 의 공식으로 [ 3 1 1 2 ] x = [ 4 3 ] \begin{bmatrix} 3 & 1 \\ 1 & 2 \end{bmatrix}\mathbf{x} = \begin{bmatrix} 4 \\ 3 \end{bmatrix} [ 3 1 1 2 ] x = [ 4 3 ] [ k 2 3 k − 1 ] \begin{bmatrix} k & 2 \\ 3 & k - 1 \end{bmatrix} [ k 3 2 k − 1 ] k k k
값
답
(a) x 1 x_1 x 1
[?]
(a) x 2 x_2 x 2
[?]
(b) 작은 k k k
[?]
(b) 큰 k k k
[?]
정답 풀이 (a) det = 5 \det = 5 det = 5 x = 1 5 [ 2 − 1 − 1 3 ] [ 4 3 ] = 1 5 [ 5 5 ] = [ 1 1 ] \mathbf{x} = \frac15\begin{bmatrix} 2 & -1 \\ -1 & 3 \end{bmatrix}\begin{bmatrix} 4 \\ 3 \end{bmatrix} = \frac15\begin{bmatrix} 5 \\ 5 \end{bmatrix} = \begin{bmatrix} 1 \\ 1 \end{bmatrix} x = 5 1 [ 2 − 1 − 1 3 ] [ 4 3 ] = 5 1 [ 5 5 ] = [ 1 1 ] 3 + 1 = 4 3 + 1 = 4 3 + 1 = 4 1 + 2 = 3 1 + 2 = 3 1 + 2 = 3
(b) k ( k − 1 ) − 6 = k 2 − k − 6 = ( k − 3 ) ( k + 2 ) = 0 k(k - 1) - 6 = k^2 - k - 6 = (k - 3)(k + 2) = 0 k ( k − 1 ) − 6 = k 2 − k − 6 = ( k − 3 ) ( k + 2 ) = 0 k = 3 k = 3 k = 3 k = − 2 k = -2 k = − 2
6.9 [증명]
a d − b c ≠ 0 ad - bc \ne 0 a d − b c = 0 a x + b y = 0 ax + by = 0 a x + b y = 0 c x + d y = 0 cx + dy = 0 c x + d y = 0 x = y = 0 x = y = 0 x = y = 0
힌트. 첫째 식에 d d d b b b
풀이 d × d \times d × − b × - b \times − b × ( a d − b c ) x = 0 (ad - bc)x = 0 ( a d − b c ) x = 0 x = 0 x = 0 x = 0 a × a \times a × − c × - c \times − c × ( a d − b c ) y = 0 (ad - bc)y = 0 ( a d − b c ) y = 0 y = 0 y = 0 y = 0
6.10 [계산] · 확인 문제
행렬식을 구합니다. (a)의 값이 나온 이유를 세 열의 관계로 설명합니다.
(a) [ 1 2 3 4 5 6 7 8 9 ] (b) [ 1 0 2 − 1 3 1 2 1 0 ] (c) [ 2 0 0 0 − 1 0 0 0 5 ] (d) [ 3 0 0 7 − 2 0 1 4 5 ] \text{(a)}\ \begin{bmatrix} 1 & 2 & 3 \\ 4 & 5 & 6 \\ 7 & 8 & 9 \end{bmatrix} \qquad \text{(b)}\ \begin{bmatrix} 1 & 0 & 2 \\ -1 & 3 & 1 \\ 2 & 1 & 0 \end{bmatrix} \qquad \text{(c)}\ \begin{bmatrix} 2 & 0 & 0 \\ 0 & -1 & 0 \\ 0 & 0 & 5 \end{bmatrix} \qquad \text{(d)}\ \begin{bmatrix} 3 & 0 & 0 \\ 7 & -2 & 0 \\ 1 & 4 & 5 \end{bmatrix} (a) 1 4 7 2 5 8 3 6 9 (b) 1 − 1 2 0 3 1 2 1 0 (c) 2 0 0 0 − 1 0 0 0 5 (d) 3 7 1 0 − 2 4 0 0 5
(a)
(b)
(c)
(d)
행렬식
[?]
[?]
[?]
[?]
정답 풀이 (a) 1 ( 45 − 48 ) − 2 ( 36 − 42 ) + 3 ( 32 − 35 ) = − 3 + 12 − 9 = 0 1(45 - 48) - 2(36 - 42) + 3(32 - 35) = -3 + 12 - 9 = 0 1 ( 45 − 48 ) − 2 ( 36 − 42 ) + 3 ( 32 − 35 ) = − 3 + 12 − 9 = 0 = 2 × = 2 \times = 2 × − - −
(b) 1 ( 0 − 1 ) − 0 + 2 ( − 1 − 6 ) = − 15 1(0 - 1) - 0 + 2(-1 - 6) = -15 1 ( 0 − 1 ) − 0 + 2 ( − 1 − 6 ) = − 15 2 ⋅ ( − 1 ) ⋅ 5 = − 10 2 \cdot (-1) \cdot 5 = -10 2 ⋅ ( − 1 ) ⋅ 5 = − 10
(d) 3 ∣ − 2 0 4 5 ∣ = 3 ( − 10 ) = − 30 3\begin{vmatrix} -2 & 0 \\ 4 & 5 \end{vmatrix} = 3(-10) = -30 3 − 2 4 0 5 = 3 ( − 10 ) = − 30
6.11 [도전] · 확인 문제
(a) ( 1 , 1 , 0 ) (1, 1, 0) ( 1 , 1 , 0 ) ( 0 , 1 , 1 ) (0, 1, 1) ( 0 , 1 , 1 ) ( 1 , 0 , 1 ) (1, 0, 1) ( 1 , 0 , 1 ) 1 6 \frac16 6 1
부피
(a) 평행육면체
[?]
(b) 사면체
[?]
정답 풀이 (a)
∣ 1 0 1 1 1 0 0 1 1 ∣ = 1 ( 1 − 0 ) − 0 + 1 ( 1 − 0 ) = 2. \begin{vmatrix} 1 & 0 & 1 \\ 1 & 1 & 0 \\ 0 & 1 & 1 \end{vmatrix} = 1(1 - 0) - 0 + 1(1 - 0) = 2. 1 1 0 0 1 1 1 0 1 = 1 ( 1 − 0 ) − 0 + 1 ( 1 − 0 ) = 2. 부피 2. (b) 2 6 = 1 3 \frac26 = \frac13 6 2 = 3 1